Как сделать робота своими руками: схемы, проекты и подробная инструкция как создать робота (115 фото и видео)
Сегодня в списке детских предпочтений плюшевый медведей и зайцев потеснил новый персонаж – робот. Магазинные полки ломятся от огромного количества разных моделей киборгов, андроидов, трансформеров.

Однако стоят «умные машины» весьма прилично. Поэтому всё больше родителей предпочитают сделать робота из подручных средств своими руками.

Краткое содержимое обзора:
Нюансы создания роботов
Из чего можно сделать робота своими руками? Это зависит от того, кто будет этим заниматься.

Если ребёнок, то его родителям следует предложить ему внимательно просмотреть модели из ненужных коробок, картона, бумаги, спичечных коробков, сигаретных пачек, пластиковых бутылок, съедобной мастики, чтобы выбрать подходящий вариант.

Маме легче создать для ребёнка вязаного или съедобного киборга. А если созданием робота планирует заняться папа, то чадо может рассчитывать на более сложную конструкцию, например, получить высокотехничного андроида.

Бумажный робот
- бумагу формата А4;
- ножницы;
- клей.


Также вам потребуется цветной принтер. Создание подобной поделки учит ребёнка быть терпеливым, усидчивым и аккуратным. Ничего сложно в процессе изготовления здесь нет.

- Распечатать цветной шаблон робота. Схему можно отыскать в Интернете.
- Аккуратно вырезать по контуру составные элементы и согнуть их по обозначенным линиям.
- Собрать фигурку. Для этого нужно промазать припуски на каждой заготовке клеем. Склеивать детали желательно начать с головы. Затем ноги, руки, тело. Все углы должны быть прямыми. Припуски нужно спрятать внутрь.
- Добавить декора. Это могут быть вставки из фольги или цветного картона, пластиковые элементы

Вязаный робот Биби
Это ещё один ответ на вопрос, как легко сделать робота своими руками. Такая поделка обязательно понравится вашему ребёнку, ведь это герой известного среди детей мультсериала «Смешарики».

- крючок;
- цветная пряжа;
- наполнитель;
- картон;
- немного проволоки.

Подберите в Интернете понравившуюся схему и приступайте к вязанию. В антенну вставьте проволоку. Так её станет можно загибать.

Картон понадобится при изготовлении ножек. В конце работы не забудьте аккуратно отрезать нитки и заправить их внутрь.


Робот из спичечных коробков
Такая самоделка до неприличия проста в изготовлении, но очень симпатична. Она создаётся из девяти коробков, цветной бумаги и клея.

Коробки нужно обклеить цветной бумагой и сформировать из них фигурку робота. Не забудьте прорисовать лицо фломастером, и прикрепить антенны из спичек.

Мобильный робот
- провод – 2 шт.;
- моторчик – 1 шт.;
- батарейку AA;
- канцелярские кнопки – 3 шт.;
- пенокартон – 2 куска;
- головные части старых зубных щёток – 3 шт.

- Присоедините батарейку к мотору. В качестве промежуточного слоя между ними вставьте кусок пенокартона. Фиксацию проводите при помощи клея.
- Займитесь устройством дестабилизатора. С этой целью наденьте на ось моторчика небольшой кусок пенокартона вытянутой формы и закрепите его на клей. На кончик дестабилизатора приклейте какое-либо украшение. Так вы увеличите амплитуду его движения.
- Снабдите андроида конечностями. Для этого приклейте головки от зубных щёток к нижней стороне моторчика. Роль прослойки отдайте пенокартону.
- Припаяйте отрезки провода к контактам мотора.
- Конец одного из проводов приклейте к одному из концов батарейки.
- Возьмите две бусины и прикрепите их к торцу батарейки. Это будут глаза.
- Запустите робота. Для этого свободный конец провода подсоедините к свободному контакту батарейки и зафиксируйте скотчем. Создание андроида завершено.

Вот мы и рассмотрели самые популярные способы, как сделать робота ребенку своими руками.

Главное, что следует запомнить – в изготовлении подобных поделок нет ничего трудного.


Важно лишь, чтобы было желание и немного свободного времени. Не бойтесь фантазировать и вносить что-то новое в готовые модели. Помните, оригинальность ценится всегда и всеми.
КАК СДЕЛАТЬ РОБОТА:
СХЕМЫ, МИКРОКОНТРОЛЛЕРЫ,
ПРОГРАММИРОВАНИЕ РОБОТОВ
Робототехника для начинающих. Как сделать робота в домашних условиях своими руками.
Как сделать простого робота и мини робота с программным управлением.
Программирование микроконтроллеров AVR. Схемы роботов. Описания. Примеры программ.
| Часть 1 | ОСНОВЫ ЭЛЕКТРОНИКИ |
Для управления двигателями мини робота необходимо устройство, которое бы преобразовывало управляющие сигналы малой мощности в токи, достаточные для управления моторами. Такое устройство называют драйвером двигателей.

О том, как сделать робота в домашних условиях, используя лишь микросхему драйвера моторов и пару фотоэлементов. В зависимости от способа соединения моторов, микросхемы и фотоэлементов ваш простой робот будет двигаться на свет или, наоборот, прятаться в темноту, бежать вперед в поисках света или пятиться, как крот, назад. Добавив к схеме вашего самодельного робота пару светодиодов, можно добиться, чтобы он бегал за рукой и даже следовал по линии.

Для того чтобы сделать робота, следующего по линии и не «боящегося» резких поворотов, достаточно добавить в его схему логический элемент, при этом оставив всего один датчик. Логический элемент, который мы добавим в схему робота, называется элемент «НЕ», или «инвертор».

Как сделать простейшего робота с поисковым поведением
Об инверсном подключении моторов и о простейшем поисковом поведении. Робот будет не просто следовать на свет, а при его отсутствии замирать, но будет пытаться искать источник света, поворачиваясь в его поиске, или следовать по границе освещенного пространства. Кроме того, мы рассмотрим, как сделать робота, следующего по линии, с одним датчиком без использования дополнительных микросхем.
| Часть 2 | МИКРОКОНТРОЛЛЕРЫ |
Микроконтроллер — компьютер на одной микросхеме. Предназначен для управления различными электронными устройствами и осуществления взаимодействия между ними в соответствии с загруженной в микроконтроллер программой. Микроконтроллер является прекрасным решением для того, чтобы сделать мини робота с программным управлением.

Принято считать, что первый микроконтроллер был выпущен компанией Intel в 1976 году. С тех пор было спроектировано множество устройств этого класса, среди которых можно выделить микроконтроллеры, производимые компаниями Atmel, Microchip, STMicroelectronics, Texas Instruments и др.
Микроконтроллер AVR содержит: быстрый RISC-процессор, два типа энергонезависимой памяти (Flash-память программ и память данных EEPROM), оперативную память RAM, порты ввода/вывода и различные периферийные интерфейсные схемы.

Компания Atmel выпускает очень широкий ряд микроконтроллеров с ядром AVR. Более мощные микроконтроллеры имеют в своем имени слово MEGA, относительно простые чипы называются TINY. На любом из AVR-микроконтроллеров можно сделать робота своими руками.

Для микроконтроллеров AVR существует множество средств программирования как платных, так и бесплатных. Наиболее подходящими языками программирования при этом считаются ассемблер и Си.

Бесплатная среда разработки WinAVR включает AVR GCC (мощный компилятор языка программирования Си) и является отличным выбором для тех, кто начинает осваивать микроконтроллеры AVR и делать роботов сам.

Чтобы откомпилировать программу, необходимо сделать make-файл, который сообщает компилятору для какого микроконтроллера генерировать выходной код. С готовым make-файлом компиляция программы в код для загрузки в микроконтроллер выполняется простым кликом мышью.

AVRDUDE. USB-программатор USBasp
Программатор заносит подготовленную для микроконтроллера программу в его память. Программатор состоит из устройства, связывающего микроконтроллер с компьютером, и программы, которая этим устройством управляет. Одним из наиболее популярных программаторов является USBasp.

В качестве первого проекта на микроконтроллере рассмотрим пример мигания светодиодом. Это классика при изучении микроконтроллеров, как программа «Hello world!» при изучении языка программирования.
Язык C (Си) сочетает в себе лаконичность и мощность и является одним из основных языков, который применяется как для создания программ для компьютеров, так и для программирования микроконтроллеров.

Как объявить переменные в программе на языке Си и о том, какого типа они бывают. О различных способах присваивания значений переменным и для чего используют инкремент и декремент.
Как управлять портами микроконтроллера AVR и как для этого использовать регистры DDRx и PORTx. Об удобных способах представления чисел в программах и побитных операциях. О том, как реализовать задержку.

Для многократного повторения применяют конструкции, которые называются циклами. Цикл «for» используют, когда известно сколько раз необходимо повторять, а цикл «while» — когда заранее не известно количество повторений и цикл должен повторяться, пока выполняется некоторое условие.
| Часть 4 | РОБОТЫ |
Как самому сделать робота, используя драйвер управления двигателями L293D и микроконтроллер ATmega8. Схема робота и примеры простейших программ для управления моторами. Об экспериментах и опытах по созданию рисующего робота и робота-танцора своими руками.

Робот с фотодатчиком
В статье описывается, как создать робота с фотодатчиком, реагирующим на отраженный свет. Мы научимся проверять сигнал от датчика и в соответствии с результатом изменять действия самодельного робота. Такой робот сможет бегать по линии, нарисованной на поверхности.

Робот для соревнований
Делаем робота, движущегося в пределах области, ограниченной черной линией. Собранного робота можно использовать для соревнования «Кегельринг». Настройка робота для соревнований «Кегельринг» является увлекательнейшим занятием, а сами соревнования одними из самых азартных и зрелищных.

Робот, объезжающий препятствия.
Как сделать робота без датчиков, объезжающего препятствия. Конструкция и схема робота очень простые. Определение препятствия происходит измерением значений напряжения на электромоторах при помощи аналого-цифрового преобразователя (АЦП). Программа для робота снабжена подробными комментариями.
| Часть 5 | ЭЛЕМЕНТЫ КОНСТРУКЦИЙ РОБОТОВ |
Если включать электромотор робота на непродолжительное время через небольшие паузы, то можно регулировать скорость его вращения. В основе такого управления лежит принцип Широтно-Импульсной Модуляции (ШИМ).
Как сделать робота

Любители электроники, люди интересующиеся робототехникой не упускают возможность самостоятельно сконструировать простого или сложного робота, насладиться самим процессом сборки и результатом.
Робот уборщик

Не всегда есть время и желание на уборку дома, но современные технологию позволяют создавать роботов уборщиков. К таковым можно отнести робота пылесоса, который ездит часами по комнатам и собирает пыль.
Мини робот своими руками
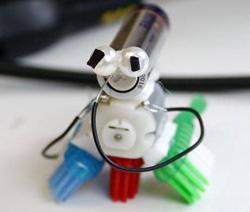
С чего начать если возникло желание создать робота своими руками? Конечно же первые роботы должны быть просты в создании. Робот, о котором пойдет речь в сегодняшней статье, не займет много времени и не требует особых навыков.
Танцующий робот

Продолжая тему создание роботов своими руками, предлагаю попробовать сделать танцующего робота из подручных средств. Для создания робота своими руками потребуются простые материалы, которые найдутся наверное практически в каждом доме.
Динамичная скульптура робота

Разнообразие роботов не ограничивается конкретными шаблонами, по которым эти роботы создаются. Людям постоянно приходят в голову оригинальные интересные идеи, как сделать робота. Одни создают статичные скульптуры роботов, другие создают динамичные скульптуры роботов, о чем и пойдет речь в сегодняшней статье.
Простой виброробот

Сделать робота своими руками может любой, даже ребенок. Робот, описание которого пойдет ниже, прост в создании и не требует много времени. Попробую привести описание этапов создания робота своими руками.
Робот как в рекламе

Думаю многие видели рекламу одного из известных браузеров, в которой простенький робот крутясь рисовал цветными фломастерами неразборчивые фигуры. Предлагаю вам попробовать сделать подобного робота своими руками. На создание робота уйдет не так много времени и усилий.
Вибро робот

Порой идеи создания робота приходят совсем неожиданно. Если поразмышлять на тему, как заставить робота из подручных средств двигаться, возникает мысль о батарейках. Но, что если всё гораздо проще и доступнее? Давайте попробуем сделать робота своими руками используя мобильный телефон в качестве основной детали. Для создания вибро робота своими руками понадобятся следующие материалы:
Робот из пылесоса

Создать робота своими руками можно из чего угодно. К примеру, робот Belvedere, автором которого является Andrew Wolff, сделан на основе робота пылесоса. Основное применение робота заключается в том, чтобы робот развлекал семью Andrew и гостей.
Робот из компакт диска

Зная принципы создания роботов из подручных средств, любой желающий, даже ребенок сможет смастерить простенького робота. К примеру, робот из компакт диска о котором будет говориться в данной статье, сделан именно ребенком.
Как сделать робота своими руками

В этой статье, с пошаговой инструкцией по сборке, вы сможете создать робота, объезжающего препятствие, на базе микроконтроллера Arduino , в домашних условиях.
Чтобы сделать робота на Arduino, и из подручных средств: скрепки и бусины, нам необходим сам микроконтроллер Arduino UNO и ультразвуковой сенсор HC-SR04. Если сенсор обнаружит препятствие, сервопривод позволит избежать столкновения. Сканируя пространство, робот выберет наиболее подходящее направления для объезда.

Помимо платы и сенсора для настоящего робота, нам необходимы материалы:
- Красный диод
- Зуммер
- Функциональная кнопка
- Макетная плата (мини)
- Драйвер двигателя
- Два электромотора с колесами
- Микросервопривод
- Кнопка
- Резистор 220 Ом
- Отсек для элемента питания 9В (можно с, ничего если и без коннектора)
- 8 гаек, 8 винтиков, 8 стоек для макетных плат с резьбой наружной и внутренней
- Большая металлическая скрепка
- Бусина для заднего опорного колеса.
- Оргстекло (12х9,5 см)
Так же с инструментов вам понадобятся дрель, суперклей, отвертка, клеевой пистолет.
Запитаем нашего робота 9В батарейкой (крона), она компактная и дешевая , но через час она разрядится, потому, по желанию, вы можете запитать от аккумулятора на 6-7В. Он дороже, да и больше по габаритам, но все же мощнее. Решать вам!
Начнем с каркаса.
Для начала необходимо разложить электронику на оргстекло и маркер поставить отметки, где нужно просверлить отверстия(рис.1).

С помощью линейки-угольника начертите линию параллельно краю вашей поверхности, с которой работаете, для электромоторов. Она послужит вам проверкой, чтобы вы не ошиблись , ведь моторы должны быть параллельными. Когда вы будете уверены
что они параллельны, можно клеить на суперклей отсек для батарейки(рис.2).

Также просверлим отверстия под провода и питание.
Теперь мы спокойно можем монтировать электронику.
Закрепляем на каркасе Arduino и драйвер двигателя, при этом используя стойки, винты и гайки. Макетную плату прикрепим на ее нижний липкий слой.
Дальше сделаем заднее опорное колесо из бусины и скрепки (рис.3).

Концы проволоки нужно закрепить суперклеем или термоклеем на нижней стороне основы (рис.4).

Следующим этапом установим «глазки» нашего робота.
Спереди каркаса приклейте сервопривод на суперклей. Внимательно рассмотрите, как плата ультразвукового датчика крепится к сервоприводу с помощью маленького вала (рис.5).

Внешний вид конечного результата вы можете посмотреть на рис.6 и рис.7.

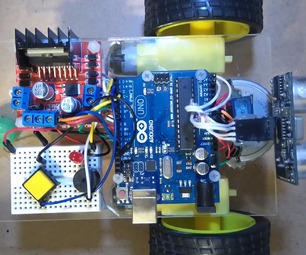
Давайте разберемся с схемой подключения.
Подключаем компоненты по схеме на рис.8.
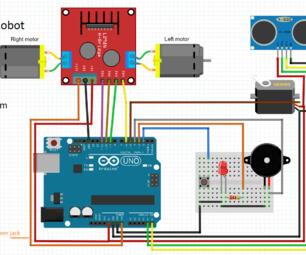
На мини макетную плату установим диод, зуммер и кнопку. Плата значительно упростит схему и позволит подключать больше новых устройств в будущем.
Приступим к написанию кода.
Можно использовать браузерный вариант IDE – Codebender или скачать программу Arduino IDE.
Вставьте батарейку и нажмите на кнопку один раз, для запуска робота. Он начнет двигаться вперед. Для остановки же, нажмите еще раз.
//Константы const int button = 2;
//Пин кнопки на пин 2 const int led = 3;
//Пин светодиода (через резистор) на пин 3 const int buzzer = 4;
//Пин пищалки на пин 4 const int motorA1= 6;
//позитивный (+) пин мотора A на пин 6 (PWM) (от модуля L298!) const int motorA2= 9;
//негативный пин (-) мотора A на пин 9 (PWM) const int motorB1=10;
// позитивный (+) пин мотора B на пин 10 (PWM) const int motorB2=11;
// негативный пин (-) мотора B на пин 11 (PWM) Ultrasonic ultrasonic(A4 ,A5);
//Создаем объект ultrasonic(trig pin,echo pin) Servo myservo; //Создаём объект Servo, чтобы контролировать сервоприводы //Переменные int distance;
//Переменная для хранения дистанции до объекта int checkRight; int checkLeft; int function=0;
//Переменная для хранения функции робота: ‘1’ – движение или ‘0’ — остановлен. По умолчанию остановлен int buttonState=0; //Переменная для хранения состояния кнопки. По умолчанию ‘0’ int pos=90;
//переменная для хранения позиции серво. По умолчанию 90 градусов- датчик будет смотреть вперёд int flag=0;
//полезный флаг для хранения состояния кнопки, когда кнопка отпущена void setup() < myservo.attach(5);
//Серво-пин соединён с пином 5 myservo.write(pos);
// говорит сервоприводу идти на позицию в переменной ‘pos’ pinMode(button, INPUT_PULLUP);
//Меняет главную функцию (остановлен/двигается) когда кнопка нажата
if (buttonState == LOW)
//Если кнопка нажата единожды… delay(500);
function = 1; flag=1; //меняем переменную флага
else if ( flag == 1)
//Если кнопка нажата дважды
function = 0; flag=0;
//меняем переменную флага снова
//Если кнопка отжата или нажата дважды, то: myservo.write(90); //установить для серво 90 градусов – датчик будет смотреть вперёд stop();
//робот остаётся неподвижным noTone(buzzer);
//пищалка выключена digitalWrite(led, HIGH);
> else if (function == 1)
//Если кнопка нажата, то:
//Совет: Используйте ‘CM’ для сантиметров и ‘INC’ для дюймов //Проверяем на наличие объектов…
//Всё чисто, двигаемся вперёд!
else if (distance <=10)<
stop(); //Обнаружен объект! Останавливаемся и проверяем слева и справа лучший способ обхода! tone(buzzer,500);
// издаём звук digitalWrite(led,HIGH);
for(pos = 0; pos =0; pos-=1)
//идём от 180 градусов к 0 myservo.write(pos);
// говорим серво пройти на позицию в переменной ‘pos’ delay(10);
// ждём 10 мс, пока сервопривод достигнет нужной позиции
// Датчик снова смотрит вперёд
//Принимаем решение – двигаться влево или вправо?
if (checkLeft checkRight)
// задержка, меняем значение при необходимости, чтобы заставить робота повернуться.
//Дорога перекрыта… возвращаемся и идём налево;)